
Kurzfazit
Viele visuelle Prüfsysteme behandeln die Bildaufnahme als festen Vorprozess: Die Kamera sammelt Daten, danach entscheidet das Modell. Eine Studie zu Rotorblättern von Windenergieanlagen schließt diese Lücke. Ein erster Defektverdacht steuert Kamerawinkel, Nachführung und optischen Zoom, damit gezielt eine bessere zweite Aufnahme entsteht. Für FQI ist das der entscheidende Transfer: Bei unzureichender Beobachtbarkeit braucht ein Prüfprozess nicht sofort ein Urteil, sondern eine definierte Nachmessung.
FQI Takeaway
- Aufnahmequalität gehört zur Prüfentscheidung: Ein leistungsfähiges Modell kann Bildinformation nicht rekonstruieren, die durch Abstand, Winkel oder Unschärfe verloren ging.
- Unsicherheit braucht eine aktive Reaktion: Ein Verdacht sollte eine gezielte zweite Messung auslösen können, statt direkt als Gut-, Schlecht- oder Fehlalarmentscheidung zu enden.
- Die gesamte Schleife muss validiert werden: Kamera, Vorprüfung, Bewegungsregelung, Zoom, Nachaufnahme und finale Klassifikation bilden gemeinsam das Messsystem.
Das Prinzip auf einen Blick
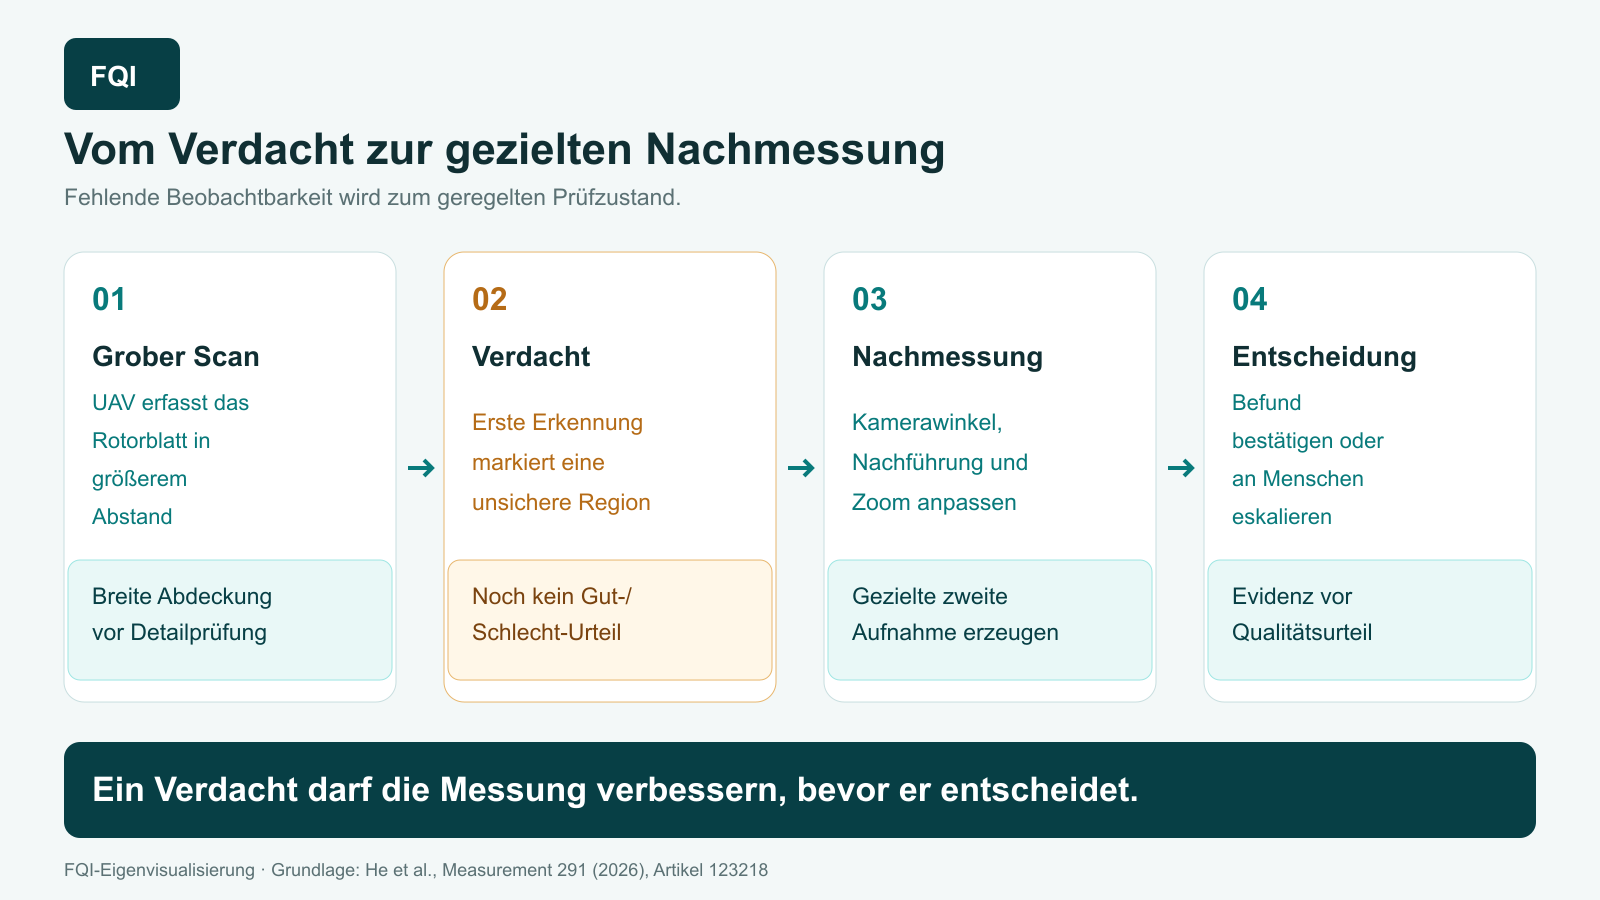
Die Studie ersetzt passive Bildsammlung durch eine rückgekoppelte Grob-zu-Fein-Prüfung. Eine unbemannte Flugplattform, kurz UAV, scannt das Rotorblatt zunächst großflächig. Erkennt das lokale Modell einen verdächtigen Bereich, werden Kamerahalterung, Zielnachführung und optischer Zoom angepasst. Erst danach entsteht die feinere Aufnahme für die abschließende Erkennung.
Begriffe kurz erklärt
- UAV: unbemannte Flugplattform, hier als Träger von Kamera, Rechenhardware und Regelung.
- Aktive Wahrnehmung: Messstrategie, bei der ein vorläufiges Ergebnis die nächste Aufnahme gezielt verändert.
- Gimbal: bewegliche Kamerahalterung, die den Blickwinkel stabilisiert und ausrichtet.
- MSA: Messsystemanalyse; Nachweis, dass eine Messkette für die vorgesehene Entscheidung geeignet ist.
- KI: Künstliche Intelligenz; Systeme, die aus Daten Muster ableiten oder Aufgaben automatisiert unterstützen.
Deep Dive
Kleine Risse, Erosionsstellen oder Beschichtungsfehler können in einer Weitwinkelaufnahme nur wenige Pixel belegen. Dann ist nicht allein das Erkennungsmodell der Engpass. Abstand, Blickwinkel, Bewegung, Beleuchtung und Brennweite bestimmen, ob der Defekt überhaupt beobachtbar wird. Die Autoren koppeln deshalb grobe Erkennung und Bildaufnahme zu einem Regelkreis: verdächtige Region lokalisieren, Kamera nachführen, optisch vergrößern und erneut prüfen.
Die zugängliche Originalvorschau beschreibt Versuche an künstlich verkürzten Rotorblattproben sowie an ausgemusterten Rotorblättern auf einem Lagerplatz. Die Kamera arbeitete dabei aus ungefähr fünf bis zehn Metern Abstand. Das System lief auf einer DJI-Matrice-300-RTK-Plattform mit Zenmuse-H20T-Kamera und lokaler Rechenhardware. Berichtet werden bessere Erkennungswerte und mehr gefundene Defekte als bei passiver Aufnahme.
Die öffentlich sichtbaren Seitenteile nennen allerdings unterschiedliche Prozentwerte für die Verbesserung der Erkennung. Ohne vollständige Ergebnisdarstellung lässt sich nicht sicher trennen, ob verschiedene Baselines, Datensätze oder Auswertungsstände gemeint sind. Dieser Research Brief verwendet diese Effektgrößen deshalb bewusst nicht als Wirksamkeitsnachweis. Belastbar bleiben die dokumentierte Architektur und die begrenzte Versuchsumgebung.
Für einen Control Plan, also den dokumentierten Produktionslenkungs- und Prüfplan, sollte der erste Modelllauf daher nicht als Freigabe, sondern als Messentscheidung behandelt werden. Definierte Regeln legen fest, wann eine Nachaufnahme erforderlich ist, welche Kamerapositionen zulässig sind und wann fehlende Beobachtbarkeit an einen Menschen eskaliert. Die MSA umfasst Wiederholungen bei verschiedenen Abständen, Winkeln, Beleuchtungen, Oberflächen und Bewegungen. Getrennt ausgewertet werden Defektfindung, Fehlalarme, nicht auswertbare Aufnahmen und zusätzlicher Zeitbedarf.
Erst danach darf geprüft werden, ob aktive Nachmessung die Entscheidung tatsächlich verbessert. Ein höherer Defektzähler allein genügt nicht: Er kann echte zusätzliche Befunde, Mehrfachzählungen oder mehr Fehlalarme enthalten. Benötigt werden referenzierte Defektlisten und eine durchgängige Zuordnung zwischen Verdacht, Nachaufnahme und bestätigtem Befund.
Grenzen und Risiken
Die Versuche ersetzen keine Validierung an laufenden Rotorblättern im Windpark. Ausgemusterte Bauteile, verkürzte Proben und bildbasierte Simulationen bilden Turbulenz, Zugänglichkeit, reale Oberflächenalterung und Sicherheitsabstände nur begrenzt ab. Die zugängliche Vorschau liefert zudem keine vollständige Konfusionsmatrix über alle Einsatzbedingungen. Aktive Nachführung kann neue Fehler einführen: Ein falscher erster Verdacht lenkt Ressourcen auf die falsche Stelle, während ein übersehener Bereich keine zweite Chance erhält. Auch Flugregelung und optischer Zoom müssen deshalb Teil der Prüfmittelüberwachung sein.
FQI Fazit
Die stärkste Idee des Beitrags ist nicht ein neuer Detektor, sondern ein anderer Prüfablauf. Ein vorläufiges Ergebnis darf die Messung verbessern, bevor eine Qualitätsentscheidung fällt. Damit verschiebt sich die Frage von „Wie genau ist das Modell?“ zu „Kann der Prozess fehlende Evidenz erkennen und gezielt nachmessen?“. Ein belastbarer Einsatz braucht dafür referenzierte Defekte, validierte Nachaufnahme-Regeln, eindeutige Eskalation und Kennzahlen für die gesamte Schleife.
Quellen & Transparenz
- He et al.: On-board adaptive defect detection for wind turbine blade via UAV, Measurement, Band 291, Artikel 123218, DOI 10.1016/j.measurement.2026.123218.
- Die Originalseite war am 20. September 2026 als Publisher-Vorschau mit Abstract sowie ausgewählten Methodik- und Ergebnisabschnitten zugänglich; der vollständige Artikeltext war nicht frei verfügbar.
Redaktioneller Hinweis: Aufbau, Versuchsumgebung und Geräte stammen aus der Quelle. Die Übertragung auf MSA, Control Plan, Nachmessungsregeln und referenzierte Befundketten ist FQI-Einordnung. Unterschiedliche öffentlich sichtbare Prozentwerte wurden nicht zu einer Wirksamkeitsaussage verdichtet. Der Text wurde mit Unterstützung durch Künstliche Intelligenz (KI) erstellt und bleibt bis zur ausdrücklichen Freigabe ein Draft.